
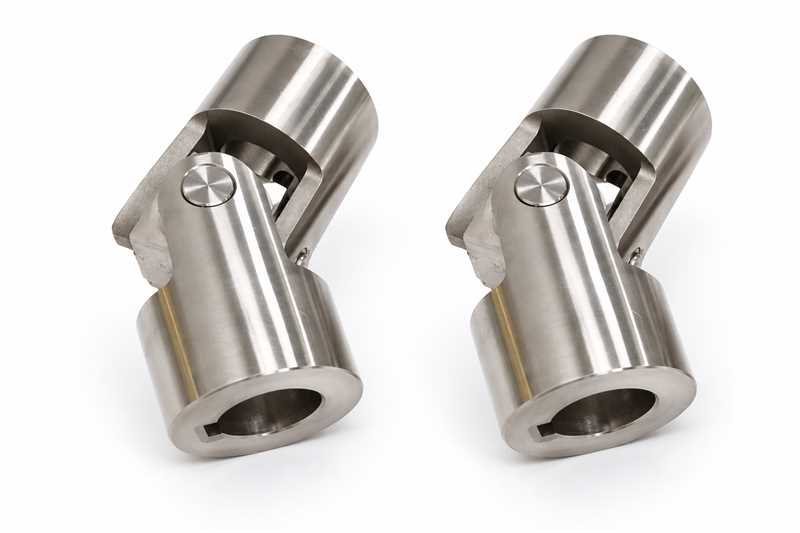
A 万向节 以两倍轴速度振动,主要原因有以下三个:工作角度大、端角不等或中轴上的轭铁异相。磨损、不平衡和灵活的支撑导致了休息。呈一定角度的单个关节永远不会以稳定的速度转动其输出。第一项工作是测量角度并查看第二个关节是否抵消了该角度。
| 工作角度 | 输出速度范围,单关节 | 摆幅占输入速度的百分比 |
|---|---|---|
| 5° | 0.996 至 1.004 倍输入 | 0.8% |
| 10° | 0.985 至 1.015 倍输入 | 3.1% |
| 15° | 0.966 至 1.035 倍输入 | 6.9% |
| 20° | 0.940 至 1.064 倍输入 | 12.4% |
| 30° | 0.866 至 1.155 倍输入 | 28.9% |
这些值是根据标准单关节速度公式计算得出的,下一节将对此进行说明。它们描述了十字型接头的几何形状,而不是任何 Profab 零件的额定值。
为什么单个关节不能在一定角度平滑运行
在十字型关节中,输出速度遵循已发布的运动学公式:输出速度等于输入速度乘以 cos β,除以 (1 − sin²β · cos²θ)。这里β是工作角,θ是输入轴位置。当 β = 0 时,该比率恰好为 1。在任何其他角度,该比率在 cos β 和 1/cos β 之间摆动。
cos²θ 项每半圈重复一次,因此每转输出加速和减速两次。因此,运动扰动是轴速度的两倍,而不是一倍。在 1,200 rpm 时,轴以 20 Hz 的频率转动,接头以 40 Hz 的频率干扰驱动。
一项已公布的传动系统振动专利指出,接头的扭转振动与其工作角度的平方成正比。将角度从 5° 增加到 10° 不会使挥杆增加一倍,而是使其增加四倍,这与上表相符(0.8% 对 3.1%)。
摆动的转速 (rpm)
通过单个接头以 1,200 rpm 的速度旋转 10° 的轴。输出转速在 1,182 至 1,219 rpm 之间,摆动约 37 rpm,每转两次。具有高惯性的从动机械,例如重型滚子或长螺杆,会感觉摆动为扭矩脉动。轻的人感觉它是噪音。
我们自己的产品数据用更简单的术语说明了同样的事情:超过 15°,精密驱动器中的振动和轴承磨损会增加,因此当输出必须保持稳定时,请选择双关节。不锈钢 万向节页面列出了每种类型的角度限制。
等角:首先要测量的东西
两个关节串联,中间有短轴,可以相互抵消摆动。取消需要输入关节处的工作角等于输出关节处的工作角。该专利描述了等角和相反角度的情况,其中来自第一关节的摆动基本上被来自第二关节的等角和相反的摆动抵消。
当角度不同时,取消是部分的。对于一个平面中的小角度,剩余部分的行为就像角度约为 √(β₁² - β2²) 的单个关节。这是根据上面的平方律得出的。这是现场估计,而不是评级。
一个工作示例:10° 的输入接头和 6° 的输出接头留下 √(100 − 36) = 8° 的残差。轴的振动就好像一个关节以 8° 的角度运行一样,这与您想要的零相差甚远。将第二个角度设置为 10° 可将其删除。
如何测量工作角度
工作角是关节连接的两个轴的轴线之间的角度,而不是任一轴的总偏转。用倾斜仪或固定在轴上的量角器在轴的两端进行测量。在任何悬架或机器行程的极端情况下重复此操作,因为静止时相等的角度在机器移动时可能会变得不相等。
定相:轭应面向哪个方向
相位是关节之间轴上两个轭之间的角度关系。当这两个磁轭的交叉孔轴线平行时,该专利将其称为零相位角。在零相位和相等角度的情况下,输出以与输入相同的稳定速度转动。
将一个轭旋转 90°,取消功能丢失。对于小角度,两个摆动现在相加而不是相减,因此输出摆动大约是一个关节单独产生的两倍。在 1,200 rpm 和 10° 的情况下,峰值到峰值约为 73 rpm,而单个关节的峰值为 37 rpm。修复后重建的轴,如果轭装配错位,则恰好显示了这种症状。
需要注意一点。有些来源引用 90° 而不是零,因为它们从不同的参考测量相位角,因此即使物理对准相同,数字也会有所不同。旋转任何物体之前,请按照图纸或轴上印有的标记进行操作。
支撑与共振:为什么一帧会晃动
同一个关节可以在一帧中安静地运行,在另一帧中摇晃。成一定角度的接头向其连接的轴施加振荡力矩,使轴垂直于轴平面弯曲,并对承载轴的轴承施加负载。这就是为什么仅在负载下振动的驱动器通常指向角度和支撑,而不是指向磨损的接头。
如果该扰动的频率(轴速度的两倍)落在轴、支架或机架的固有频率附近,则振幅会跳跃。在一个速度带中出现并在两侧消失的症状可能表明存在共振。解决方法是改变速度带、加强支撑或减小角度,从而根据平方律减少挥杆。
在更换接头之前检查支撑轴承和安装座。松动的轴台或破裂的支架会使任何关节角度看起来比实际情况更糟糕。
根据磨损和不平衡判断关节几何形状
有几种不同的故障会导致带有接头的轴发生晃动,每种故障都会留下不同的痕迹。频率是最快的分隔符。带有振动应用程序的手机或手持式分析仪可以显示主峰是否处于一倍或两倍轴速度。
| 您所看到的 | 可能的原因 | 检查内容 |
|---|---|---|
| 2×轴速度峰值,带有新接头 | 工作角度太大,或两个角度不等 | 测量静止和行程极限处的角度;使用残差估计 |
| 重建后开始的 2× 峰值 | 磁轭异相 | 比较标记或箭头;检查中轴上的十字孔轴线是否平行 |
| 负载下主要晃动,卸载时褪色 | 常有大角度力矩作用于弱支撑 | 支撑轴承、安装座和角度本身 |
| 1× 轴速度处的峰值,随速度上升 | 不平衡、弯曲轴或轭跳动 | 轴和轭面上的百分表;余额查询 |
| 扭矩反向时发出叮当声,在十字处发挥作用 | 磨损的轴承或交叉 | 手测,然后更换接头 |
| 僵硬或粗糙点每转一次 | 十字干花键卡住或腐蚀 | 在驱动器断开的情况下用手转动轴 |
第二行很容易错过。被拆卸和重建的轴可以完全使用,但仍然是错误的,因为轭可以重新安装到不合适的位置。不良 万向节 症状导轨覆盖了有关游隙和噪音的各行的磨损阶段。
更换任何部件之前的五步检查
- 断开驱动器并用手转动轴。十字处的任何僵硬点或间隙都意味着接头磨损或卡住,您可以在此停止。
- 查找频率。一倍轴转速表示不平衡或跳动。两次指向角度、相位或支撑,尽管磨损的十字可以增加一次和更高的顺序。
- 测量两个工作角度处于静止状态和行程极限状态,并进行比较。
- 检查轭标记位于中轴上,或者如果图纸要求零相位,则确认十字孔轴线平行。
- 检查支架。轴承松动、支架破裂和安装座软,将小干扰变成大干扰。
如果每一步都通过并且晃动持续存在,则该角度可能超过了该机器单个关节所能承受的角度。具有相等角度的双接头或不同的驱动器布局在很大程度上消除了摆动,而不是减少了摆动。
当角度无法缩小时:布局选项
有时机器无法移动,角度就是这样。然后,选择取决于驱动机器可以承受的摆动幅度。我们的选择表给出了每个工作角度范围的起点。
| 工作角度 | 布局 | 注 |
|---|---|---|
| 0° 至 5° | 单接头、针或销和块 | 波动低于 1%;适合对准校正和长寿命 |
| 5° 至 15° | 单关节,滚针轴承 | 标准连续驱动; 15°时摆动达到约7% |
| 15° 至 30° | 单关节,或输出速度必须保持稳定的双关节 | 双接头需要两个轭的角度相等 |
| 30° 至 45° | 单接头,仅限销和块 | 低速,扭矩降额至一半左右 |
| 45°以上 | 双关节,或自定义布局 | 仅低速或手动操作 |
双接头比单接头长,所以首先检查轴向空间。伸缩接头增加了一个花键部分,使轴在转动时改变长度,因此其花键配合和行程与角度分开指定。
这些数字来自我们的产品系列。速度和扭矩限制随着角度的升高而下降,因此在订购前请确认您的实际工作角度。
联合选择发送什么
如果检查显示该接头不适合该作业,请将以下详细信息发送至 Profab Machine。我们在 304、316L 和 17-4PH 中制造单接头、双接头和伸缩接头,根据您的图纸或样品进行钻孔和键控。
- 两端的工作角度,以及是否位于一个平面内
- 轴转速(rpm)和要传输的扭矩
- 机器之间的轴直径、键槽和可用长度
- 潮湿、冲洗或盐空气暴露,因此我们可以匹配等级
结论
首先测量两个工作角度,使其相等,并在怀疑磨损之前确认中间磁轭同相。两倍的轴速度指向几何形状,一倍的轴速度指向不平衡。如果您需要新的接头或双接头来适应您测量的角度,请将上面的列表发送给 Profab Machine,我们将在生产前确认角度、扭矩和孔径。
